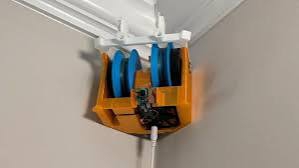






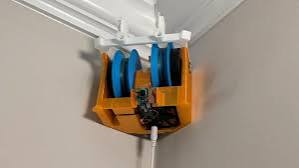
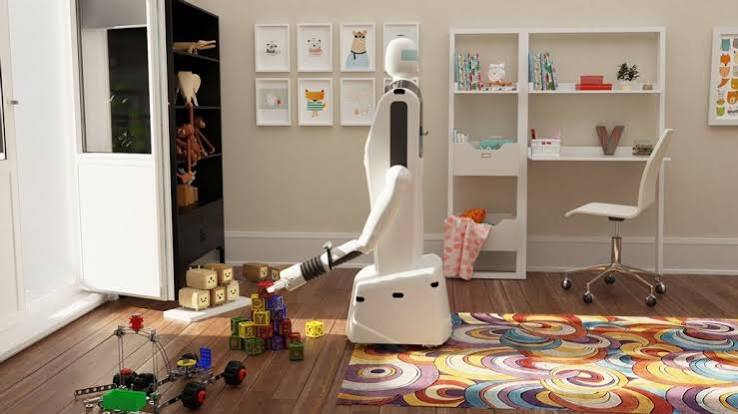
Nghiên cứu ứng dụng cơ cấu điều khiển bằng dây kéo (cable-driven parallel mechanism) trong không gian sống dân dụng đang cho thấy những chuyển biến rõ nét. Nguyên mẫu Stringman vừa được giới thiệu qua bản tin công nghệ Video Friday đã mang lại lời giải giàu tiềm năng cho bài toán thu dọn vật thể vương vãi trong nhà ở.
Ưu thế động học của cấu trúc robot cáp song song
Khác với các tay máy khớp nối nối tiếp (serial manipulators) chịu giới hạn về tải trọng quán tính và tầm với, robot dây kéo tận dụng hệ thống cáp treo neo ở các góc biên để định vị đầu công tác. Thiết kế này mang lại không gian làm việc rộng lớn, tỷ lệ khối lượng cơ cấu trên tải trọng thao tác tối ưu và giảm thiểu rủi ro va đập cơ học trong môi trường sinh hoạt.
- Độ cơ động không gian 3D: Hệ thống cáp chịu lực cho phép cơ cấu thu gom tiếp cận các góc khuất trên sàn nhà một cách trơn tru.
- Tác vụ thao tác phức tạp: Định hướng xử lý các đồ dùng kích thước nhỏ với độ chính xác cao.
Sự chuyển dịch của ngành chế tạo máy và dấu mốc 90 năm JPL
Bên cạnh nghiên cứu thực nghiệm của Stringman, bức tranh tổng thể của ngành kỹ thuật điều khiển tuần qua còn đánh dấu dịp kỷ niệm 90 năm của Phòng thí nghiệm Sức đẩy Phản lực (JPL) cùng các ứng dụng tự hành sáng tạo. Việc kết hợp thuật toán thị giác máy tính và cơ cấu truyền động cáp cho thấy xu hướng đưa robot chuyên dụng tiếp cận gần hơn với hạ tầng dân dụng tiêu chuẩn.
Tóm tắt
Robot Stringman mở ra hướng tiếp cận khả thi cho việc dọn dẹp nhà cửa bằng cơ cấu cáp treo song song, phản ánh bước phát triển đa dạng của lĩnh vực robotics hiện đại.
FAQ
- Ưu điểm của robot cáp song song so với cánh tay robot thông thường là gì? Robot cáp có tầm hoạt động bao phủ rộng hơn, cấu trúc nhẹ hơn và không chiếm diện tích sàn.
- JPL kỷ niệm cột mốc nào? Viện nghiên cứu JPL vừa ghi nhận dấu ấn 90 năm hoạt động trong nghiên cứu không gian và tự động hóa.