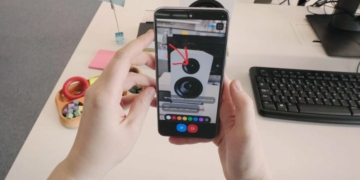





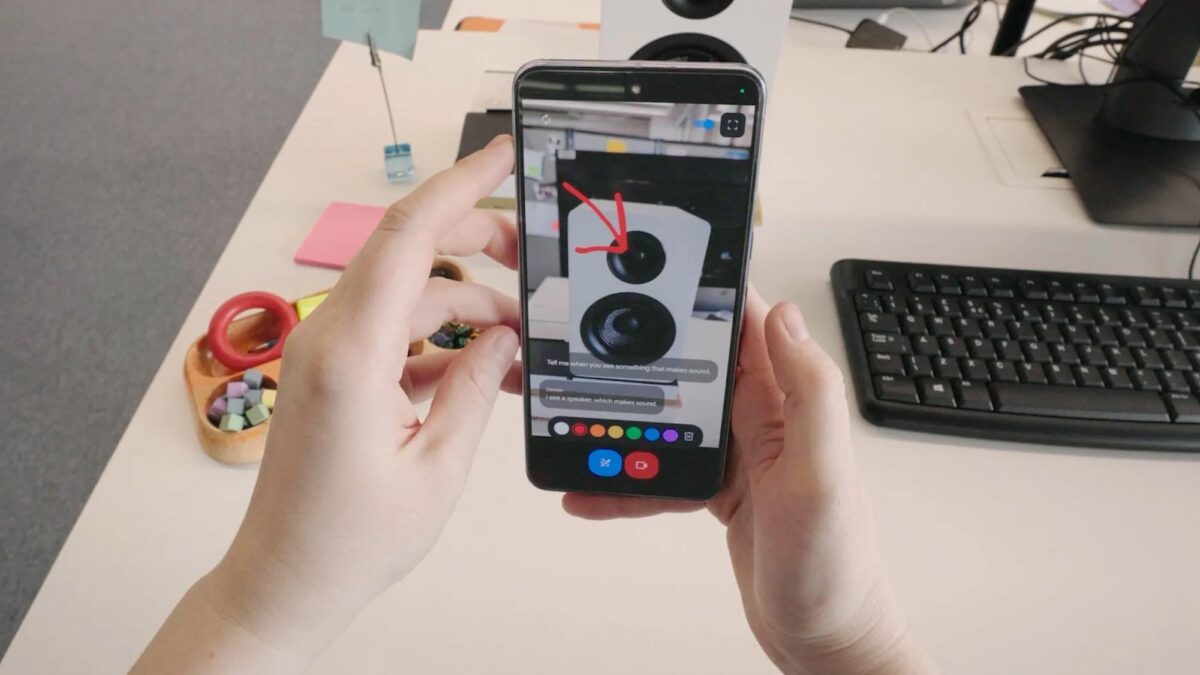
Sự phát triển của mô hình nền tảng đa phương thức (multimodal foundation models) vừa ghi nhận bước tiến quan trọng với kiến trúc Google Astra 2. Bằng việc kết hợp pipeline xử lý luồng video liên tục và mô hình ngôn ngữ lớn tối ưu hóa, hệ thống đạt độ trễ tương tác dưới 50ms, mở ra tiêu chuẩn mới cho thị giác máy tính di động.
Kiến trúc xử lý luồng thị giác liên tục và tối ưu hóa suy luận tại biên
Khác biệt cốt lõi giữa Astra 2 và các hệ thống AI xử lý ảnh tĩnh truyền thống nằm ở cách thức nạp dữ liệu. Thay vì trích xuất từng khung hình đơn lẻ để gửi về máy chủ, Astra 2 ứng dụng mạng nén biểu diễn không gian – thời gian (spatial-temporal representation) trực tiếp từ luồng video.
- Giảm thiểu băng thông mạng: Dữ liệu video thô được nén thành các embedding vector nhỏ gọn trước khi truyền tải, giảm tải băng thông đến hơn 70%.
- Mô hình suy luận lai (Hybrid Inference): Các tác vụ phân loại cơ bản được xử lý trực tiếp bởi NPU on-device, trong khi các truy vấn suy luận ngữ nghĩa phức tạp được điều phối tức thì lên cụm TPU đám mây.
- Cơ chế bộ nhớ ngắn hạn và dài hạn: Khả năng neo giữ thực thể (spatial anchoring) cho phép AI ghi nhớ vị trí 3D của vật thể trong không gian ngay cả khi chúng đã ra khỏi khung hình camera.
Bước nhảy vọt trong ứng dụng thực tế và tiêu chuẩn bảo mật dữ liệu
Việc thương mại hóa Astra 2 giải quyết rào cản lớn nhất của các mô hình trợ lý AI trước đây: tính ngữ cảnh tức thời trong môi trường thực địa.
Tiềm năng tích hợp trên thiết bị đeo thông minh
Độ trễ tiệm cận ngưỡng nhận thức con người biến Astra 2 thành hạt nhân lý tưởng cho kính thông minh AR thế hệ mới. Hệ thống không chỉ cung cấp thông tin phụ đề ngữ cảnh mà còn hỗ trợ dẫn đường không gian ba chiều với độ chính xác cao.
Tổng kết kỹ thuật và câu hỏi thường gặp
- Astra 2 vận hành trên mô hình ngôn ngữ nào? Hệ thống được tinh chỉnh dựa trên phiên bản rút gọn của Gemini 2.0 Flash kết hợp bộ mã hóa thị giác chuyên biệt.
- Làm thế nào để kiểm soát quyền riêng tư khi camera mở liên tục? Hệ điều hành áp dụng sandbox xử lý bộ đệm chỉ lưu trữ tạm thời trong RAM cục bộ, tự động hủy bỏ dữ liệu điểm ảnh sau khi vector hóa hoàn tất.